En numerosos procesos industriales, alcanzar una determinada temperatura no es suficiente. También es necesario mantenerla estable, evitar oscilaciones, responder correctamente ante cambios de carga y reducir al mínimo las desviaciones respecto al valor establecido.
Un horno puede llegar a 180 °C y, aun así, trabajar de forma deficiente si supera repetidamente esa temperatura, tarda demasiado en estabilizarse o reacciona con lentitud cada vez que entra material nuevo. Lo mismo ocurre en el control de presión, caudal, nivel, velocidad o humedad.
Los controladores PID de precisión se utilizan para regular estas variables de forma continua. Sin embargo, su rendimiento no depende únicamente del controlador: intervienen la medición, la dinámica del proceso, el actuador, la instalación eléctrica y la configuración del lazo completo.
Qué es un controlador PID y cómo actúa
Un controlador PID compara continuamente dos valores:
- El punto de consigna o setpoint, que representa el valor deseado.
- La variable de proceso, obtenida mediante un sensor o transmisor.
La diferencia entre ambos valores se denomina error. A partir de ese error, el controlador calcula la señal que debe enviar al elemento final de control, como una resistencia eléctrica, una válvula, un variador de frecuencia o un sistema de refrigeración.
El término PID procede de sus tres acciones de control:
Acción proporcional (P). Responde al error actual. Cuanto mayor sea la desviación respecto a la consigna, mayor será la corrección aplicada.
Acción integral (I). Tiene en cuenta el error acumulado y ayuda a eliminar pequeñas desviaciones que permanecen durante un periodo prolongado.
Acción derivativa (D). Analiza la velocidad con la que cambia la variable y permite anticipar parte de la respuesta del proceso. Puede ayudar a reducir el sobreimpulso, aunque exige una señal de medida suficientemente limpia.
La combinación adecuada de estas tres acciones permite obtener una respuesta rápida sin provocar oscilaciones innecesarias.
🎯 La precisión no depende solo del controlador
Uno de los errores más frecuentes consiste en valorar un sistema únicamente por la resolución indicada en la pantalla. Mostrar décimas o centésimas no garantiza que la medición real tenga esa exactitud.
La precisión final depende de toda la cadena:
Sensor → cableado → entrada de medida → algoritmo de control → salida → actuador → proceso
Una sonda mal colocada puede ofrecer una lectura estable que no represente la temperatura real del producto. De igual forma, un termopar instalado cerca de una fuente de calor directa puede provocar que el controlador reduzca la potencia antes de que el resto de la cámara haya alcanzado la temperatura necesaria.
También influyen la calidad del sensor, la compensación de la unión fría en termopares, la resistencia del cableado en determinadas configuraciones RTD, las interferencias electromagnéticas y la calibración del conjunto.
Por tanto, antes de modificar los parámetros PID conviene comprobar que la señal medida sea correcta, representativa y estable.
Síntomas de un lazo de control mal ajustado
Un proceso puede estar funcionando aparentemente bien y, sin embargo, generar variaciones que afectan a la calidad, al consumo energético o al tiempo de producción.
Algunos comportamientos habituales son:
- La variable supera repetidamente la consigna antes de estabilizarse.
- Se producen oscilaciones constantes alrededor del valor deseado.
- El sistema responde con excesiva lentitud ante una perturbación.
- La salida cambia bruscamente y somete al actuador a maniobras innecesarias.
- El proceso funciona bien con una carga, pero pierde estabilidad cuando cambian las condiciones.
- Después de una parada o una apertura de puerta, tarda demasiado en recuperar el régimen normal.
En un proceso térmico, por ejemplo, una acción proporcional demasiado agresiva puede generar sobretemperatura y oscilaciones. Una acción integral excesiva puede acumular una corrección elevada mientras el sistema se encuentra saturado, provocando que la temperatura continúe subiendo incluso después de alcanzar la consigna.
Este último fenómeno se conoce como integral windup. Los controladores actuales pueden incorporar funciones para limitarlo, pero deben configurarse teniendo en cuenta el comportamiento real de la instalación.
🔧 La sintonización debe adaptarse al proceso
No existe una configuración PID universal. Los parámetros adecuados para un depósito con gran inercia térmica no son los mismos que necesita una resistencia pequeña, una extrusora, un intercambiador o un circuito de caudal de respuesta rápida.
La sintonización automática o autotuning puede ser un buen punto de partida. El controlador provoca una respuesta controlada, analiza la reacción del proceso y calcula unos valores iniciales. Aun así, el resultado debe comprobarse en condiciones normales de producción.
Una puesta en marcha rigurosa debería observar, al menos:
- El tiempo necesario para aproximarse a la consigna.
- El sobreimpulso máximo alcanzado.
- La estabilidad una vez establecido el régimen.
- La reacción ante cambios de carga.
- El comportamiento de la salida de control.
- La capacidad para recuperar la consigna después de una perturbación.
No siempre interesa conseguir la respuesta más rápida posible. En algunos procesos es preferible una llegada algo más lenta si con ello se evita superar un límite crítico o se protege el producto.
Control preciso de temperatura: aspectos que suelen marcar la diferencia
En aplicaciones térmicas, la selección del tipo de salida es especialmente importante. Los relés electromecánicos pueden resultar adecuados cuando la frecuencia de conmutación es baja, pero sufren desgaste si realizan un número elevado de maniobras.
Los relés de estado sólido permiten trabajar con ciclos más cortos y dosificar mejor la potencia entregada a las resistencias. Para cargas modulantes también pueden utilizarse salidas analógicas o sistemas de control de potencia más avanzados.
El controlador debe configurarse de acuerdo con la salida instalada. Un tiempo de ciclo inapropiado puede reducir la vida útil de un relé o limitar innecesariamente la precisión de la regulación.
También conviene prestar atención a las rampas de calentamiento. Llevar directamente el sistema hasta la consigna máxima puede generar tensiones térmicas, sobreimpulsos o resultados poco repetibles. Las funciones de rampa y mantenimiento permiten establecer velocidades de calentamiento, etapas intermedias y tiempos de permanencia.
Esto resulta útil en hornos, secaderos, cámaras climáticas, tratamientos térmicos, procesos farmacéuticos, transformación de plásticos y ensayos de laboratorio.
Cuando un único lazo PID no es suficiente
Hay procesos en los que la variable principal responde con mucho retraso. En esos casos, el controlador puede recibir la información demasiado tarde para realizar una corrección eficaz.
Una posible solución es el control en cascada. En lugar de utilizar un único lazo, se instala un controlador principal y otro secundario. El primero regula la variable realmente importante, mientras que el segundo actúa sobre una variable intermedia más rápida.
Por ejemplo, para controlar la temperatura de un producto dentro de un reactor, el lazo principal puede medir el producto y el secundario regular la temperatura de la camisa. De esta forma, el sistema responde antes ante cambios en el suministro térmico.
En otras aplicaciones pueden ser útiles el control anticipativo, la programación de ganancias o distintas configuraciones PID para diferentes zonas de funcionamiento. Estas estrategias deben justificarse mediante el análisis del proceso; añadir complejidad sin una necesidad real puede dificultar la operación y el mantenimiento.
📊 Qué valorar al seleccionar un controlador PID
La elección no debería basarse únicamente en el formato del equipo o en el número de dígitos de la pantalla. Antes de seleccionar un modelo conviene definir qué necesita realmente la aplicación.
Entre los aspectos más relevantes se encuentran:
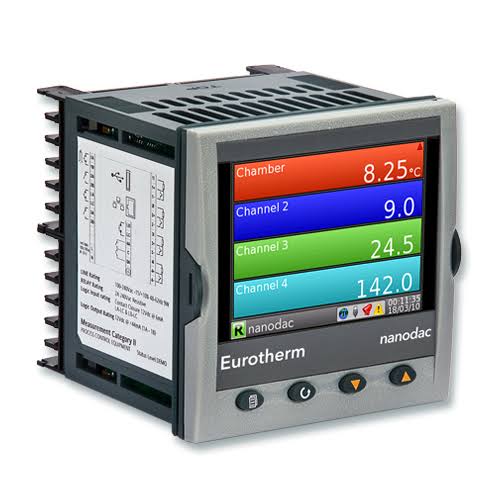
Compatibilidad con la señal de entrada. El controlador debe aceptar el tipo de termopar, RTD o señal analógica utilizada, además de ofrecer los rangos y la precisión necesarios.
Tipo de salida. Debe ser compatible con relés, SSR, señales analógicas, válvulas o actuadores motorizados, según la instalación.
Frecuencia de muestreo y respuesta. Los procesos rápidos necesitan tiempos de lectura y cálculo adecuados a su dinámica.
Alarmas y límites. Las alarmas de desviación, sobretemperatura o fallo del sensor ayudan a detectar condiciones anómalas, pero no deberían sustituir a las protecciones independientes exigidas por la aplicación.
Comunicaciones industriales. La integración con PLC, sistemas SCADA o plataformas de adquisición permite consultar consignas, estados, alarmas y valores de proceso.
Funciones adicionales. Rampas, programas, control en cascada, cambio de juegos PID, retransmisión de señales o registro de máximos y mínimos pueden resultar decisivos en determinadas instalaciones.
Facilidad de mantenimiento. Una parametrización clara, la posibilidad de guardar configuraciones y la disponibilidad de soporte técnico reducen el tiempo necesario para futuras intervenciones.
Los errores más habituales al instalar un PID
En la práctica, muchas deficiencias de regulación no están causadas por el algoritmo. Proceden de decisiones tomadas alrededor del controlador.
Es frecuente encontrar sensores situados en puntos poco representativos, cables de señal instalados junto a líneas de potencia, actuadores sobredimensionados o válvulas con holguras que impiden realizar pequeñas correcciones.
También puede ocurrir que el equipo se configure con el tipo de sensor equivocado, que los límites de salida no correspondan al proceso o que se copie la parametrización de otra máquina aparentemente similar. Dos instalaciones del mismo modelo pueden responder de forma distinta debido al aislamiento, el desgaste, la carga o la ubicación del sensor.
Antes de resintonizar conviene revisar la instrumentación, observar tendencias y determinar si la perturbación es repetitiva. Un PID no puede compensar correctamente una medición defectuosa ni reparar un actuador que trabaja de forma irregular.
Cómo mantener la precisión con el paso del tiempo
Un lazo bien ajustado puede perder rendimiento gradualmente. El envejecimiento de las resistencias, la suciedad en un intercambiador, la degradación del aislamiento o el desgaste de una válvula modifican la dinámica del proceso.
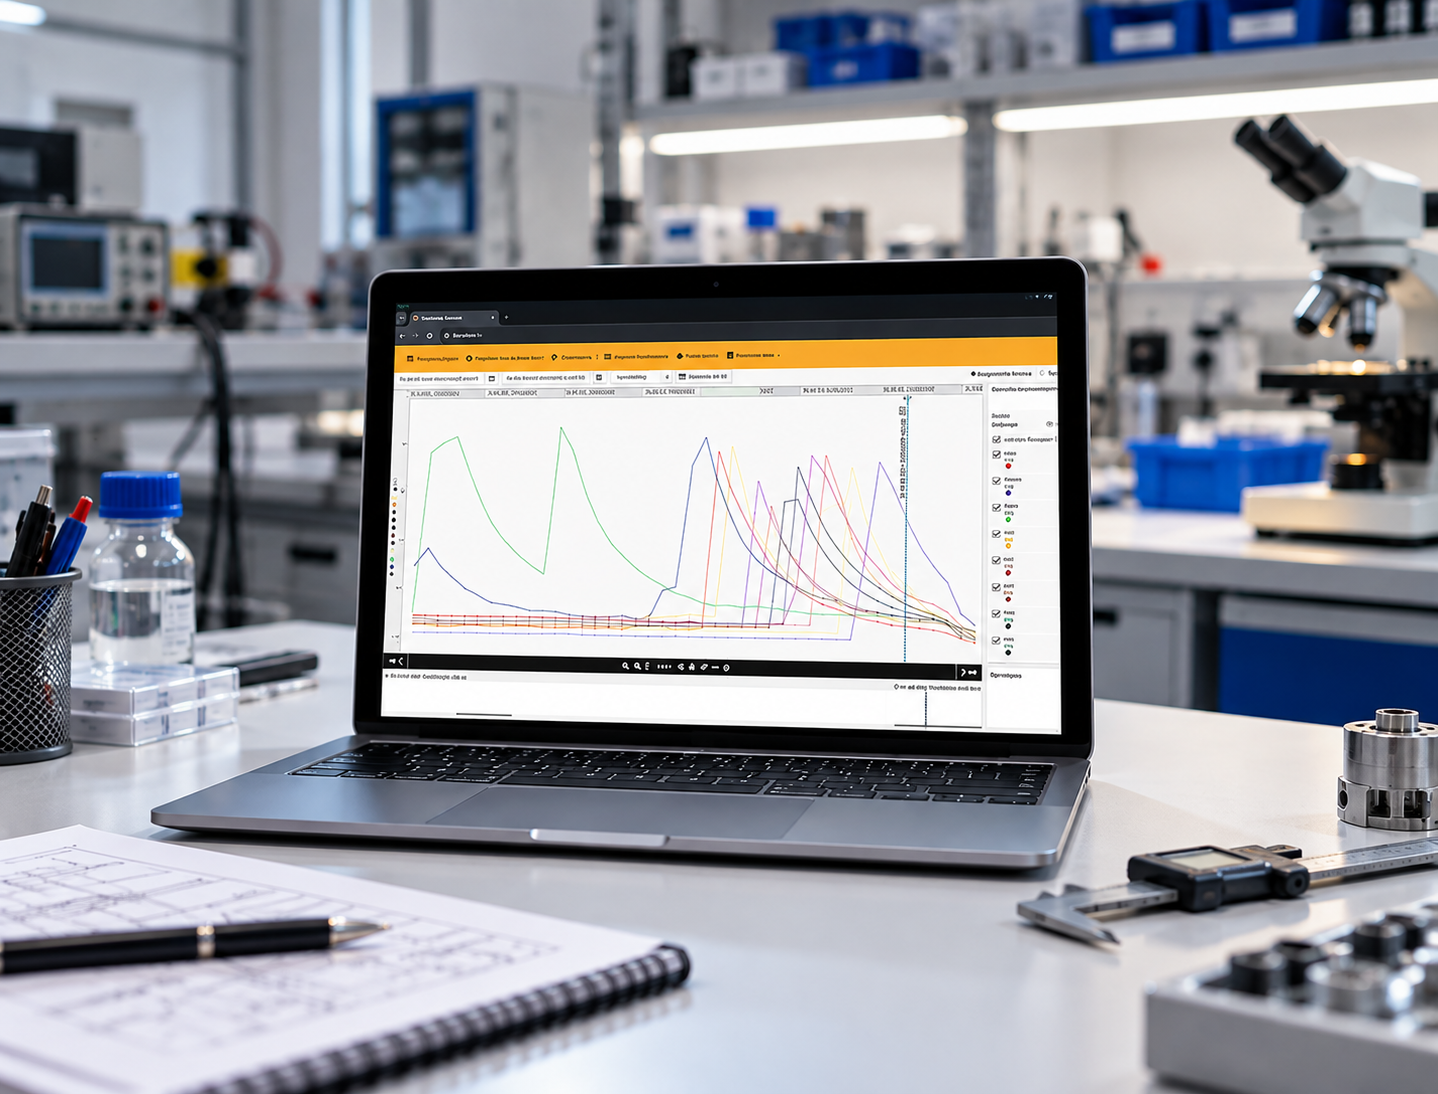
Por eso resulta recomendable registrar tendencias y comparar periódicamente parámetros como el tiempo de calentamiento, la amplitud de las oscilaciones y el porcentaje medio de salida necesario para mantener la consigna.
Si el controlador necesita cada vez más potencia para lograr el mismo resultado, puede existir un problema en el equipo. Si la medida se desplaza respecto a un patrón, será necesario revisar o calibrar el sensor y la cadena de adquisición.
El mantenimiento basado en datos ayuda a diferenciar una mala sintonización de una degradación mecánica, eléctrica o térmica.
Precisión significa conocer y controlar el proceso completo
Un controlador PID correctamente seleccionado y configurado puede mejorar la estabilidad, la repetibilidad y la eficiencia de una instalación. No obstante, el mejor resultado se obtiene cuando se analiza el lazo en su conjunto: sensor, ubicación de la medida, dinámica del proceso, elemento final de control, programación y condiciones de producción.
En FLUX INGENIEROS analizamos procesos y diseñamos e integramos sistemas de control automático para aplicaciones industriales en las que la estabilidad y la fiabilidad de las variables resultan determinantes. La selección y configuración del controlador se plantea siempre desde las necesidades reales de la instalación, no como un elemento aislado.
FLUX INGENIEROS
Terrassa, Barcelona
Teléfono: 935 532 635
Email: flux@fluxingenieros.es