El control de temperatura en un reactor químico no consiste únicamente en mantener una consigna. Para conseguir un proceso estable y seguro es necesario coordinar la dinámica térmica del equipo, la velocidad de reacción, la agitación, la transferencia de calor y la capacidad real del sistema de refrigeración o calentamiento. Una estrategia mal ajustada puede generar oscilaciones, tiempos de proceso excesivos, desviaciones de calidad o, en reacciones exotérmicas, condiciones potencialmente peligrosas.
La solución debe partir del comportamiento físico del reactor. Antes de seleccionar el controlador o modificar sus parámetros conviene analizar dónde se genera el calor, cómo se evacúa, cuánto tarda la temperatura medida en reflejar los cambios y qué perturbaciones introduce la operación.
Por qué la temperatura de un reactor resulta difícil de controlar
Un reactor combina fenómenos que evolucionan a velocidades diferentes. La válvula puede actuar en segundos, mientras que la camisa, el producto y las paredes metálicas necesitan más tiempo para responder. Además, la generación de calor puede cambiar rápidamente con la concentración, la dosificación de reactivos o la propia temperatura.
Los principales condicionantes son:
- Inercia térmica: la masa del producto, el recipiente y el fluido térmico almacena energía y retrasa la respuesta.
- No linealidad: el comportamiento del proceso no suele ser igual durante el calentamiento, la reacción y el enfriamiento.
- Retardo de medida: la ubicación y construcción de la sonda condicionan cuándo se detecta el cambio real.
- Perturbaciones operativas: las cargas, dosificaciones, cambios de agitación y variaciones de servicios alteran el balance térmico.
- Límites de intercambio: la camisa o el serpentín disponen de una superficie y una capacidad térmica finitas.
Por este motivo, ajustar un lazo exclusivamente mediante prueba y error puede ocultar el problema verdadero. Una oscilación no siempre se debe a un PID demasiado agresivo: también puede estar causada por una válvula sobredimensionada, una mala circulación del fluido térmico, una sonda lenta o una agitación insuficiente.
Inercia térmica: actuar ahora, observar después
La inercia térmica aparece porque el sistema necesita absorber o ceder una cantidad significativa de energía antes de mostrar un cambio de temperatura. Si existe además tiempo muerto, el controlador puede seguir aumentando su acción cuando el efecto térmico ya está en camino, pero todavía no ha llegado a la sonda. El resultado habitual es un sobreimpulso seguido de correcciones en sentido contrario.
Imaginemos una empresa que calienta un lote mediante una camisa de vapor. Al acercarse a la consigna, la válvula continúa abierta porque la temperatura del producto aún parece baja. Sin embargo, la pared del reactor y el condensado ya contienen energía suficiente para elevar la temperatura varios grados después del cierre. Aumentar la velocidad del PID no elimina esa energía acumulada.
En este tipo de situaciones conviene valorar:
- Rampas de consigna que limiten la velocidad de calentamiento.
- Reducción anticipada de potencia al aproximarse al objetivo.
- Control en cascada entre la temperatura del producto y la de la camisa.
- Compensaciones o estrategias anticipativas cuando las perturbaciones sean medibles.
- Ajustes distintos para etapas con dinámicas claramente diferentes.
Un control en cascada puede ser especialmente útil cuando la temperatura de la camisa responde mucho antes que la del producto. El lazo principal calcula la temperatura térmica necesaria y el lazo secundario actúa sobre la válvula. Así se controlan con mayor rapidez las variaciones del servicio, siempre que ambos lazos estén correctamente instrumentados y el secundario sea sensiblemente más rápido.
Seguridad térmica: el control normal no sustituye a la protección
En una reacción exotérmica, el calor generado puede aumentar con la temperatura. Si la capacidad de evacuación resulta insuficiente, el proceso puede acelerarse y alejarse de las condiciones previstas. Por ello, el diseño debe distinguir entre regulación de proceso y funciones de protección.
El controlador mantiene la operación normal. Las alarmas, interbloqueos y sistemas de seguridad deben responder ante desviaciones, fallos de sensores, pérdida de agitación, ausencia de refrigerante o posiciones incorrectas de las válvulas. La arquitectura concreta ha de definirse mediante una evaluación de riesgos y de acuerdo con los requisitos técnicos y normativos vigentes de cada instalación.
Una alarma de alta temperatura que depende de la misma sonda, el mismo controlador y la misma salida que han fallado puede no aportar la independencia necesaria.
Antes de validar la estrategia conviene comprobar:
- La máxima generación de calor previsible en las distintas etapas.
- La capacidad de refrigeración en condiciones desfavorables, no solo nominales.
- El comportamiento ante pérdida de energía, aire de instrumentación o circulación.
- La posición segura de cada elemento final de control.
- La detección de rotura, deriva o lectura incoherente de las sondas.
- Las acciones permitidas al operador y las condiciones de rearme.
- La existencia de medidas alternativas previstas por el análisis de riesgos.
También debe analizarse la secuencia. Detener una dosificación puede ser adecuado ante una temperatura elevada, pero cerrar inmediatamente la refrigeración como consecuencia de una parada general podría agravar el escenario. Las respuestas automáticas deben evaluarse como una secuencia física completa.
Agitación y uniformidad: la sonda solo mide un punto
La lectura de un sensor no garantiza que todo el contenido se encuentre a la misma temperatura. La agitación influye en la homogeneidad del producto, la renovación de fluido junto a la pared y el coeficiente de transferencia de calor. Una velocidad insuficiente puede crear gradientes térmicos, zonas calientes o una falsa sensación de estabilidad.
Un caso habitual aparece cuando la sonda está cerca de una zona bien mezclada, mientras que otras regiones del recipiente presentan circulación deficiente. El controlador mantiene una lectura aparentemente correcta, pero el producto no evoluciona de manera uniforme.
Para interpretar adecuadamente la señal deben considerarse el nivel de llenado, la viscosidad, la geometría del impulsor, la presencia de deflectores, el régimen de giro y los cambios de fase. En procesos donde la viscosidad aumenta durante la reacción, una agitación válida al comienzo puede dejar de ser suficiente al final.
La pérdida de agitación merece un tratamiento específico. Si el intercambio térmico o la homogeneidad dependen de ella, no basta con conocer la orden enviada al motor. Puede ser necesario supervisar el estado del variador, la velocidad real, el consumo o una variable que confirme el movimiento efectivo, según la criticidad del proceso.
Transferencia de calor: la capacidad real cambia durante el proceso
La potencia térmica transferida depende de la superficie disponible, la diferencia de temperatura y el coeficiente global de transmisión. Estos factores no permanecen necesariamente constantes. El ensuciamiento, la viscosidad, el caudal del servicio y el nivel de producto pueden reducir el rendimiento.
Hay varias señales que ayudan a detectar una limitación:
- La válvula permanece casi totalmente abierta y la temperatura no alcanza la consigna.
- El tiempo de calentamiento o enfriamiento aumenta entre lotes comparables.
- La diferencia entre la temperatura de la camisa y la del producto crece sin mejorar la respuesta.
- El proceso funciona correctamente con cargas pequeñas, pero pierde estabilidad con lotes mayores.
- El lazo oscila debido a cambios bruscos entre calentamiento y refrigeración.
Si la salida está saturada, retocar el PID no proporciona más capacidad térmica. Primero deben revisarse los caudales, las presiones, el estado de la camisa o serpentín, el dimensionamiento de la válvula, la disponibilidad del servicio y las condiciones del producto.
Método por etapas para diagnosticar el control térmico
Una revisión ordenada evita modificar varios elementos al mismo tiempo y perder la causa del problema.
- Definir el objetivo operativo. Determinar la tolerancia de temperatura, la velocidad de rampa, el sobreimpulso admisible y las etapas críticas. No todos los procesos requieren el mismo equilibrio entre rapidez y estabilidad.
- Revisar la medida. Comprobar el tipo de sensor, su rango, calibración, ubicación, longitud de inmersión, tiempo de respuesta y posibles errores de instalación. También debe verificarse la coherencia entre sensores cuando exista redundancia.
- Caracterizar la dinámica. Analizar el tiempo muerto, la constante de tiempo y la respuesta en distintas cargas y fases. Las pruebas deben realizarse bajo condiciones controladas y compatibles con la seguridad del proceso.
- Examinar el elemento final. Revisar dimensionamiento, histéresis, rozamiento, resolución y posición segura de válvulas o actuadores. Una válvula sobredimensionada puede concentrar demasiada capacidad en una pequeña parte de su recorrido.
- Verificar el balance térmico. Confirmar que calentamiento y refrigeración pueden cubrir las necesidades reales, incluidos los escenarios más exigentes contemplados.
- Seleccionar la arquitectura. Decidir si basta un PID, si conviene una cascada, un control dividido de calor y frío, perfiles de consigna o alguna compensación anticipativa.
- Ajustar y validar. Evaluar cambios de consigna, perturbaciones, transiciones entre etapas y condiciones de saturación. El ajuste debe evitar la acumulación integral cuando el actuador alcanza sus límites.
- Supervisar el desempeño. Registrar consignas, temperaturas, salidas, alarmas y variables auxiliares para detectar degradación, comparar lotes y facilitar el diagnóstico.
Elección de la estrategia de control
| Situación del proceso | Estrategia que conviene evaluar | Comprobación previa |
|---|---|---|
| Dinámica estable y perturbaciones moderadas | PID de temperatura | Medida representativa y válvula con buena resolución |
| Camisa rápida y producto con elevada inercia | Control en cascada | Sensor adicional y separación suficiente entre dinámicas |
| Uso alternativo de calor y frío | Control de rango dividido | Transición sin solapamientos indeseados ni zona muerta excesiva |
| Recetas con calentamiento y mantenimiento | Programador de rampas y mesetas | Límites térmicos y capacidad disponible en cada etapa |
| Perturbación medible, como una dosificación | Acción anticipativa combinada con realimentación | Relación física suficientemente conocida y repetible |
La estrategia más compleja no es necesariamente la mejor. Debe aportar una mejora verificable y ser mantenible por el personal de operación e instrumentación. Una cascada con una medida secundaria deficiente puede funcionar peor que un PID sencillo bien instalado.
Errores frecuentes que comprometen la estabilidad
- Ajustar el PID sin revisar la instrumentación. El controlador no puede corregir una medida lenta, mal ubicada o poco representativa.
- Ignorar los límites de la válvula. La saturación prolongada favorece el sobreimpulso si la acción integral continúa acumulándose.
- Utilizar un único ajuste para todas las fases. Una carga fría, una reacción activa y una etapa de mantenimiento pueden tener dinámicas distintas.
- Conmutar bruscamente entre calor y frío. Puede generar oscilaciones, consumo innecesario y estrés térmico.
- Confundir estabilidad de lectura con uniformidad. Una señal plana no descarta gradientes dentro del reactor.
- Validar solo en condiciones ideales. Deben considerarse variaciones de carga, servicios, materias primas y estado del equipo.
Datos de proceso para anticipar desviaciones
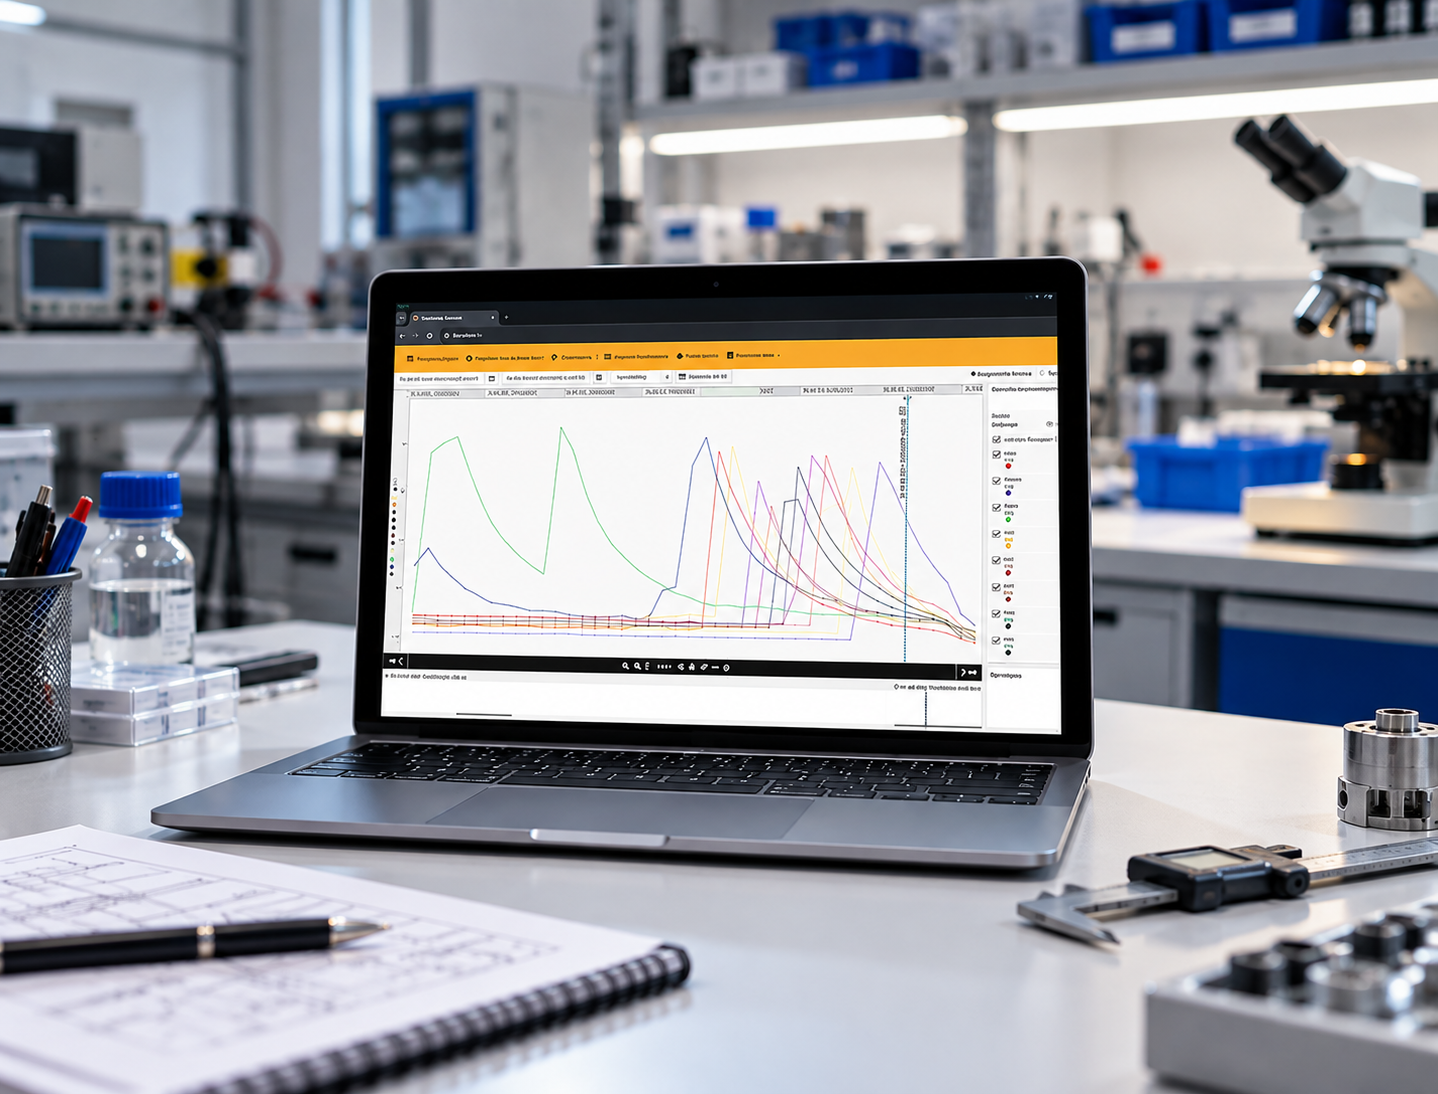
La explotación conjunta de datos permite distinguir entre un problema de control y una pérdida de capacidad física. Resulta útil registrar, con una frecuencia adecuada, la temperatura del producto, la consigna, la salida del controlador, la temperatura de camisa, el estado de las válvulas, la agitación y las etapas de receta.
Por ejemplo, un aumento progresivo del tiempo de enfriamiento acompañado de una salida permanentemente alta puede indicar ensuciamiento o pérdida de caudal. En cambio, oscilaciones regulares con margen de actuación disponible apuntan más hacia el ajuste, el retardo o el comportamiento de la válvula.
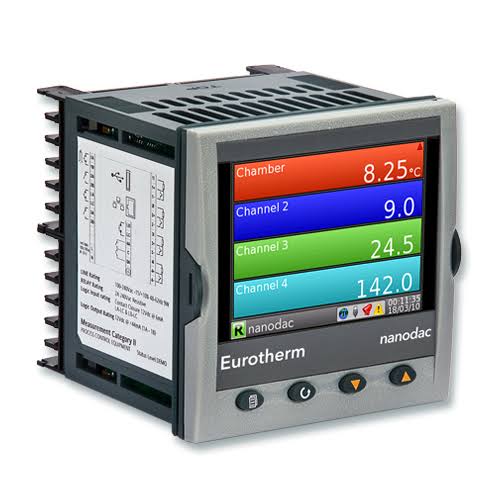
Los controladores de procesos de alta precisión y una arquitectura de adquisición coherente facilitan este análisis, pero la calidad del resultado depende de que las variables estén contextualizadas y sincronizadas. En FLUX INGENIEROS abordamos este tipo de necesidades desde el análisis del proceso, la medida y la integración del sistema de control, no únicamente desde la selección de un equipo.
Cuándo conviene solicitar apoyo especializado
Es recomendable realizar una revisión profesional cuando existen sobreimpulsos repetidos, oscilaciones persistentes, diferencias entre lotes, alarmas térmicas frecuentes, válvulas que trabajan en sus extremos o modificaciones en recetas, cargas y servicios. También cuando se incorporan nuevas secuencias, se migra el sistema de control o la seguridad depende de varias acciones coordinadas.
Un control de temperatura robusto comienza por comprender la física del reactor y termina con una validación documentada de la medida, la capacidad térmica, la lógica y las respuestas ante fallos. Integrar correctamente estos elementos permite mejorar la estabilidad y la reproducibilidad sin atribuir al PID problemas que pertenecen a la agitación, al intercambio térmico o a la instrumentación.